SLAM LiDAR로 넓은 공간을 스캔하다 보면 처음에는 잘 맞던 데이터가 이동할수록 조금씩 틀어지는 경우가 있습니다.
이렇게 위치 오차가 누적되는 현상을 보통 Drift(드리프트)라고 합니다.
Drift란?
SLAM은 GPS 없이 주변의 벽, 기둥, 구조물 등을 비교하며 자신의 위치를 계산합니다.
하지만 위치 계산에는 작은 오차가 발생할 수 있고, 긴 시간 이동하면 이 오차가 조금씩 누적될 수 있습니다.
즉,
작은 위치 오차 → 계속 누적 → 최종 데이터가 틀어짐
이것이 Drift입니다.
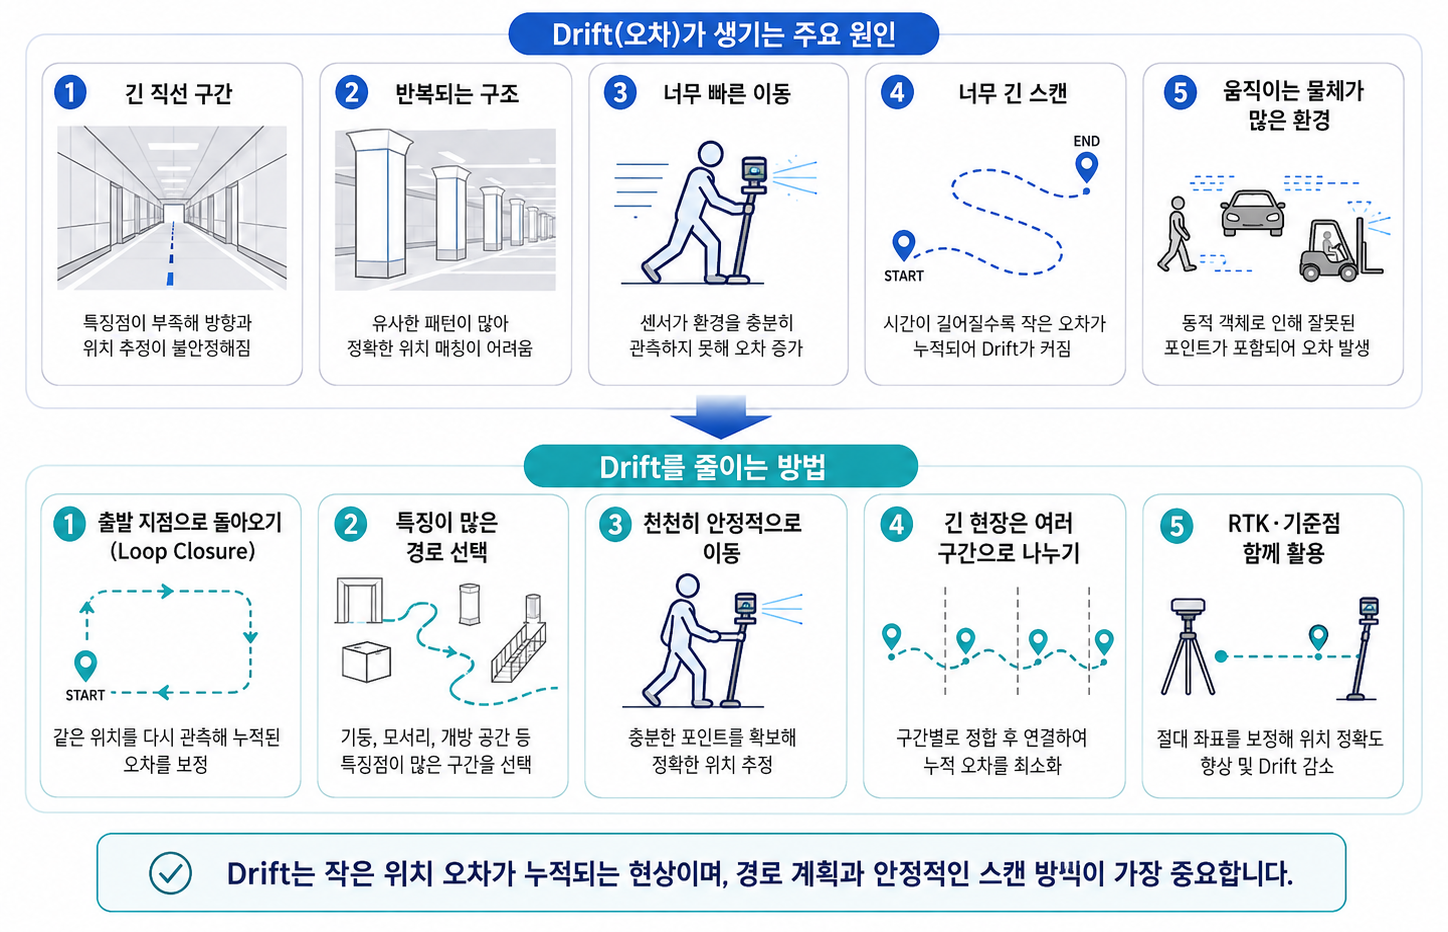
Drift가 잘 생기는 환경
1. 긴 직선 구간
긴 터널이나 복도처럼 비슷한 환경이 계속 이어지면 현재 위치를 판단할 특징이 부족해질 수 있습니다.
실제 긴 구간을 연속으로 스캔할수록 짧고 복잡한 공간보다 Drift 관리가 중요해집니다.
2. 반복되는 구조
직접 작업했을 때 개인적으로 생각하는 SLAM의 가장 취약한 부분이라고 생각합니다.
창고의 기둥, 터널 벽, 동일한 설비처럼 비슷한 구조가 반복되는 공간에서는 SLAM이 위치를 혼동하기 쉽습니다.
3. 너무 빠른 이동
빠르게 걷거나 장비를 급하게 회전시키면 주변 데이터를 충분히 비교하기 어려울 수 있습니다.
특히 좁은 공간에서 갑작스럽게 방향을 바꾸는 행동은 피하는 것이 좋습니다.
4. 너무 긴 스캔
한 번의 스캔으로 지나치게 넓은 영역을 측정하면 그만큼 위치 오차가 누적될 가능성도 커집니다.
5. 움직이는 물체가 많은 환경
사람, 차량, 장비 등이 계속 움직이는 공간에서는 SLAM이 참고하는 주변 환경 자체가 변할 수 있습니다.
Drift를 줄이는 방법
1. 가능하면 출발 지점으로 돌아오기
가장 중요한 방법 중 하나입니다.
스캔을 시작했던 장소나 이미 지나간 공간으로 다시 돌아오면 SLAM이 “여기가 전에 지나갔던 곳”이라는 것을 인식할 수 있습니다.
이를 Loop Closure(루프 클로저)라고 합니다.
쉽게 말하면 이동 경로를 O자 또는 8자 형태로 연결해 주는 것입니다.
2. 특징이 많은 공간을 활용하기
벽만 있는 긴 직선보다 기둥, 코너, 설비 등 주변 특징이 많은 곳을 지나가는 것이 위치 계산에 유리합니다.
가능하다면 같은 구조만 계속 따라가기보다 다양한 구조물이 보이도록 경로를 잡는 것이 좋습니다.
3. 천천히 안정적으로 이동하기
빠르게 움직이는 것보다 일정한 속도로 부드럽게 이동하는 것이 좋습니다.
급격한 회전이나 장비를 심하게 흔드는 행동도 줄이는 것이 좋습니다.
4. 긴 현장은 여러 구간으로 나누기
몇 km에 이르는 터널이나 매우 넓은 시설을 무조건 하나의 스캔으로 처리하기보다 작업 목적에 따라 여러 구간으로 나누는 방법도 고려할 수 있습니다.
이후 각 데이터를 정합하는 방식입니다.
5. RTK·GCP(기준점) 등을 함께 활용하기
장비가 지원한다면 RTK, GNSS 또는 기준점과 같은 외부 위치 정보를 함께 활용하면 전역적인 위치 오차를 관리하는 데 도움이 될 수 있습니다.
단, 지원 방식은 장비마다 다릅니다.
현장에서 가장 중요한 것은?
SLAM LiDAR의 정확도는 장비 사양만으로 결정되지 않습니다.
스캔 경로와 작업 방법도 데이터 품질에 큰 영향을 줍니다.
특히 긴 터널이나 반복 구조가 많은 공간에서는 작업 전에
“어떻게 이동하고, 어디에서 다시 기존 경로와 연결할 것인가?”
를 먼저 생각하는 것이 좋습니다.
한 번에 정리하면
Drift = SLAM의 작은 위치 오차가 이동하면서 누적되는 현상
Drift를 줄이려면
천천히 안정적으로 이동하고 → 주변 특징을 충분히 확보하고 → 가능하면 기존 경로로 돌아와 Loop Closure를 만드는 것
이 가장 기본적인 방법입니다.
긴 공간에서는 한 번에 무리하게 스캔하기보다 작업 구간과 경로를 미리 계획하는 것도 중요합니다.
최근 기술이 발달함에 따라 Drift를 최소화 할 수 있는 SLAM 기술이 많이 올라오고 있습니다.
이에 따라서 작업자는 보다 빠르고 편한 현장 스캐닝을 할 수 있는 현실이 다가오고 있습니다.